

Las misiones planetarias en la superficie de Marte se llevan a cabo con extrema precaución. Los retrasos de comunicación entre la Tierra y los exploradores robóticos pueden variar de cuatro a 22 minutos, y la capacidad limitada de transmisión de datos añade otra capa de restricción. debido a esto, los científicos deben planificar cada paso cuidadosamente con anticipación. Los rovers también están construidos para conservar energía y evitar peligros, por lo que se mueven lentamente por terreno accidentado. La mayoría viaja solo unos pocos cientos de metros por día, lo que limita cuánto del paisaje pueden estudiar y hace más difícil recopilar una amplia gama de datos geológicos.
Los investigadores exploraron una nueva estrategia diseñada para superar estas limitaciones. En lugar de depender de dirección humana constante, probaron un robot semi-autónomo capaz de moverse de un objetivo a otro y recopilar datos por sí mismo. Equipado con instrumentos compactos, el robot podría examinar múltiples rocas en secuencia y realizar mediciones independientemente.
Ventajas de la exploración autónoma
Los resultados mostraron una mejora importante en la eficiencia. En lugar de enfocarse en una sola roca bajo supervisión continua, el robot podría navegar a varias ubicaciones y analizar cada una. Este enfoque aceleró significativamente tanto la prospección de recursos como la búsqueda de “biosignaturas” (evidencia de vida) en superficies planetarias.
“El robot ANYmal demostró que la exploración autónoma puede ser significativamente más eficiente que el control humano remoto”, explico el equipo de ETH Zúrich.
Los investigadores señalan que las pruebas se realizaron en condiciones similares a Marte, pero se necesitan más pruebas en el entorno real marciano para validar estos resultados.
ANYbotics · CC BY-SA 4.0 · Fuente de imagen
Relacionadas por categoría
Ver mas
Un ensayo con dron prueba cómo elegir un sitio de aterrizaje más seguro
Una prueba terrestre de NASA usó sensores y mapas de relieve para que un sistema de navegación identificara un terreno riesgoso y propusiera una alternativa.
Imanes diminutos para que una prótesis interprete mejor el movimiento muscular
Un ensayo con tres personas probó sensores externos que siguen imanes implantados en músculos residuales para convertir su movimiento en señales de control protésico.
Un robot blando avanza por el intestino delgado en pruebas con animales
Un enteroscopio robótico inspirado en el movimiento de las serpientes recorrió intestino porcino y probó cámara, pulverización y toma de muestras.
Más de la misma fuente
Ver mas
Un retiro de siete días se asoció con cambios en el cerebro y la sangre, pero no prueba beneficios clínicos
Un estudio observacional siguió a 20 adultos antes y después de un retiro con meditación y otras prácticas. Detectó cambios biológicos breves, sin atribuirlos a una técnica ni demostrar efectos terapéuticos.
Una batería cuántica de laboratorio convirtió luz en corriente con un efecto colectivo
Un prototipo de microcavidad mostró que la potencia de carga y descarga puede crecer más rápido que el número de moléculas activas. Aún está lejos de una batería para dispositivos.
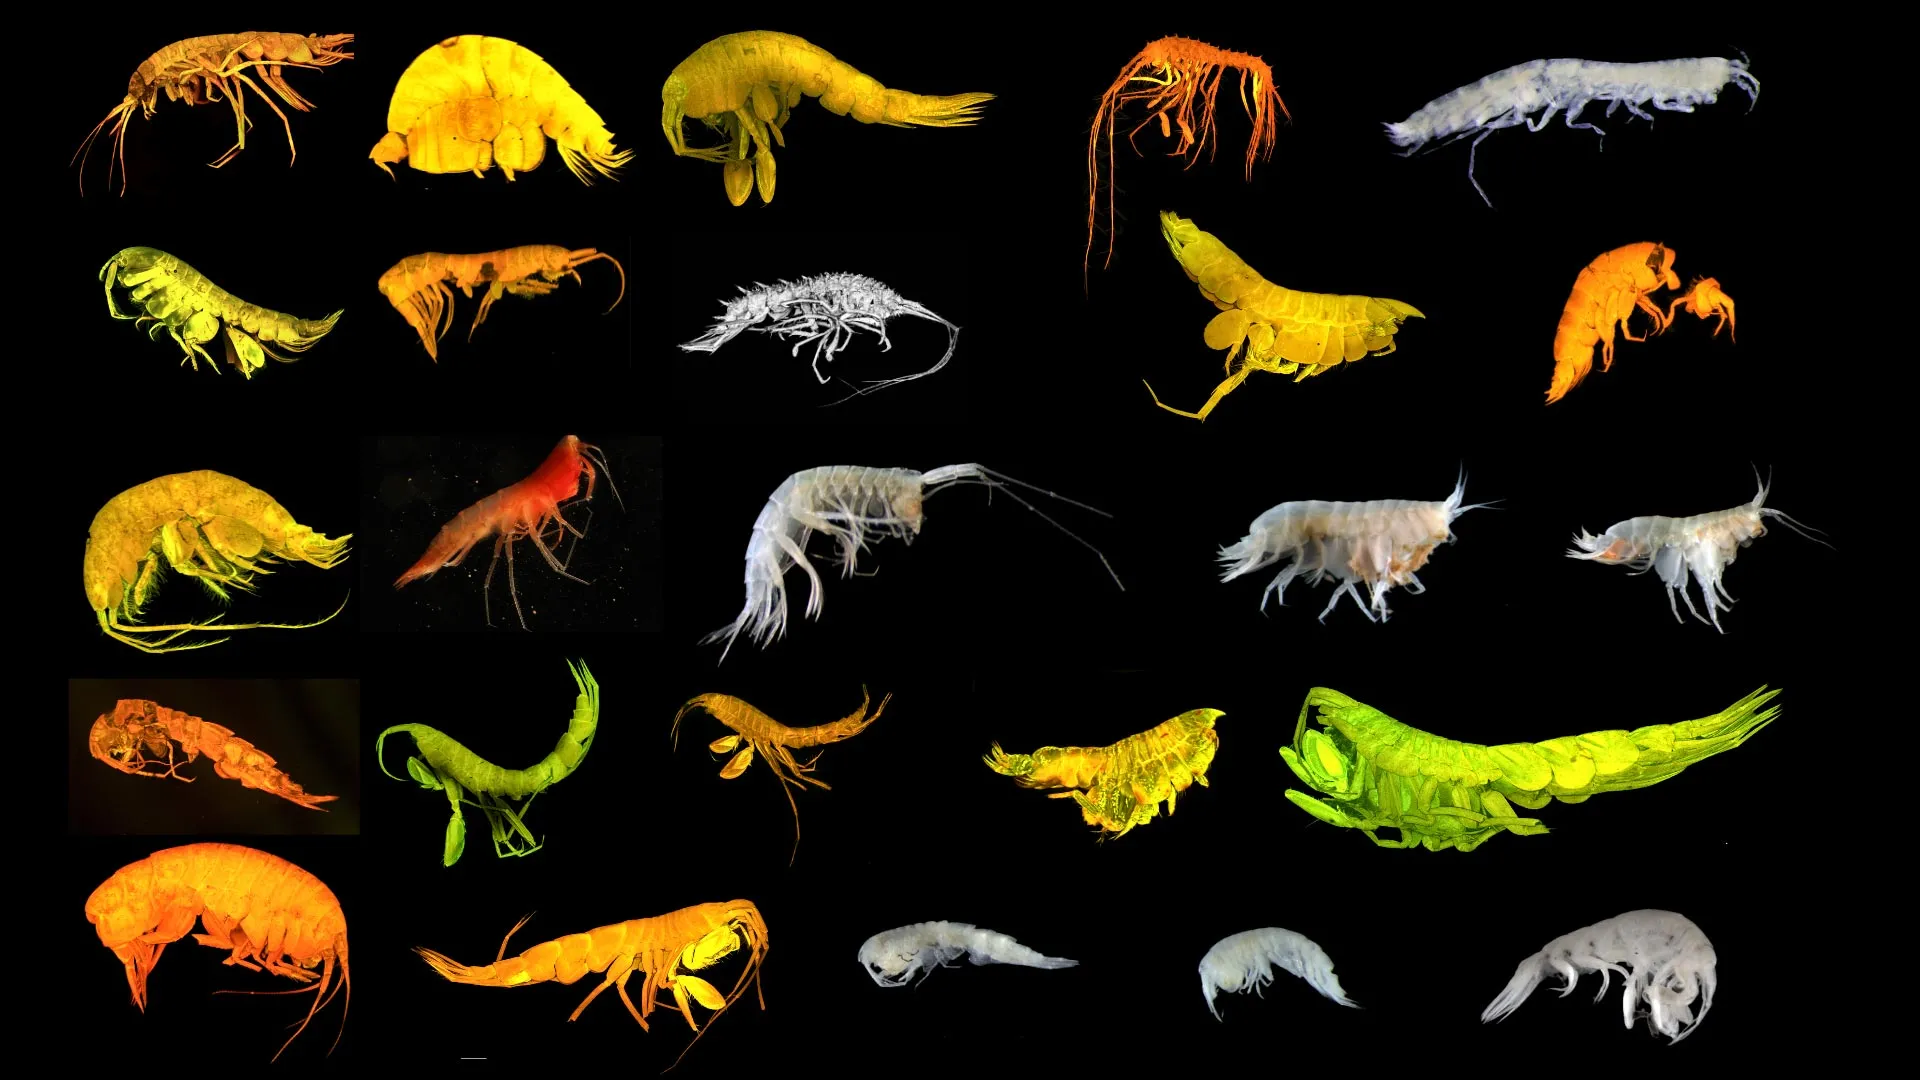
Veinticuatro especies nuevas revelan cuánto falta conocer del fondo del Pacífico
Un equipo describió 24 especies nuevas de pequeños crustáceos en una región abisal del Pacífico. El hallazgo ayuda a medir la biodiversidad antes de cualquier intervención en el fondo marino.
Más del mismo autor
Ver mas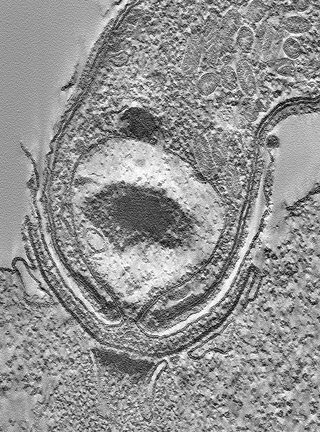
Cómo se instala Cryptosporidium en las células del intestino
Un estudio siguió paso a paso cómo Cryptosporidium se ancla a una célula intestinal y construye el límite desde el que obtiene recursos.
Partículas similares a virus mejoran la entrega de CRISPR en modelos de cerdo y pollo
Un estudio probó cápsulas microscópicas para llevar herramientas de edición genética a células, tejidos y embriones de cerdo y pollo. Aún no demuestra aplicaciones en animales vivos.
Un catalizador para modificar moléculas aromáticas en el punto preciso
Una nueva plataforma de paladio logra añadir grupos aromáticos a moléculas comunes y elegir con mayor precisión dónde ocurre la transformación.