
Para un dron, una ruta despejada puede dejar de serlo en segundos: una persona, otro vehículo o cualquier objeto en movimiento puede entrar en su camino después de que el recorrido fue calculado. Un equipo del Instituto Tecnológico de Massachusetts (MIT) desarrolló un sistema que intenta resolver ese problema reservando, además de espacio, tiempo. Su propuesta, llamada SANDO, calcula corredores por los que el aparato puede volar sin colisionar mientras actualiza el plan durante el trayecto.
Los planificadores de trayectoria usan cámaras y otros sensores a bordo para decidir por dónde avanzar. El desafío aumenta cuando el entorno no está cartografiado y los obstáculos se mueven. En vez de predecir una única posición futura para cada obstáculo, SANDO parte de un dato más modesto: una velocidad máxima posible. Con ese límite, delimita hasta dónde podría llegar el objeto durante un intervalo y construye el corredor seguro fuera de esa zona. La garantía matemática del método depende precisamente de que ese límite sea válido; no equivale a que el dron pueda anticipar cualquier comportamiento del mundo real.
El sistema también identifica regiones con muchos obstáculos y busca rutas que se alejen de ellas. Una vez dentro del corredor, optimiza el recorrido para llegar al destino y vuelve a calcularlo si las condiciones cambian. El objetivo es que esas correcciones puedan hacerse con la computadora instalada en el propio vehículo, sin esperar instrucciones desde otro equipo.
En simulaciones, los autores informan que SANDO llegó al objetivo más rápido que varios métodos de comparación y evitó colisiones en los escenarios evaluados. Además, lo probaron en 12 vuelos con un vehículo aéreo no tripulado real, que esquivó obstáculos dinámicos mientras replanteaba su trayectoria con sus sensores y computadora de a bordo. Es una demostración inicial, no una validación para todos los lugares donde podrían usarse drones, como calles concurridas o zonas de emergencia.
La utilidad de este tipo de trabajo no está solo en hacer que un vehículo sea más ágil. También vuelve explícitas las condiciones bajo las cuales puede hablarse de seguridad en robótica autónoma. Para aplicaciones futuras —por ejemplo, inspecciones en instalaciones o entregas en áreas difíciles de alcanzar— será necesario comprobar cómo responde el sistema ante sensores imperfectos, objetos que aceleran más de lo supuesto y escenarios mucho más variados que los ensayos realizados hasta ahora.
Planning system ensures a robot’s flight path will remain collision-free · MIT News Research
Melanie Gonick, MIT · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Kondo, K., Tordesillas, J., Rached, J., Sun, L., Jia, Y., & How, J. P. (2026). SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments. IEEE Transactions on Robotics, 1–20. https://doi.org/10.1109/TRO.2026.3738474
Relacionadas por categoría
Ver mas
Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
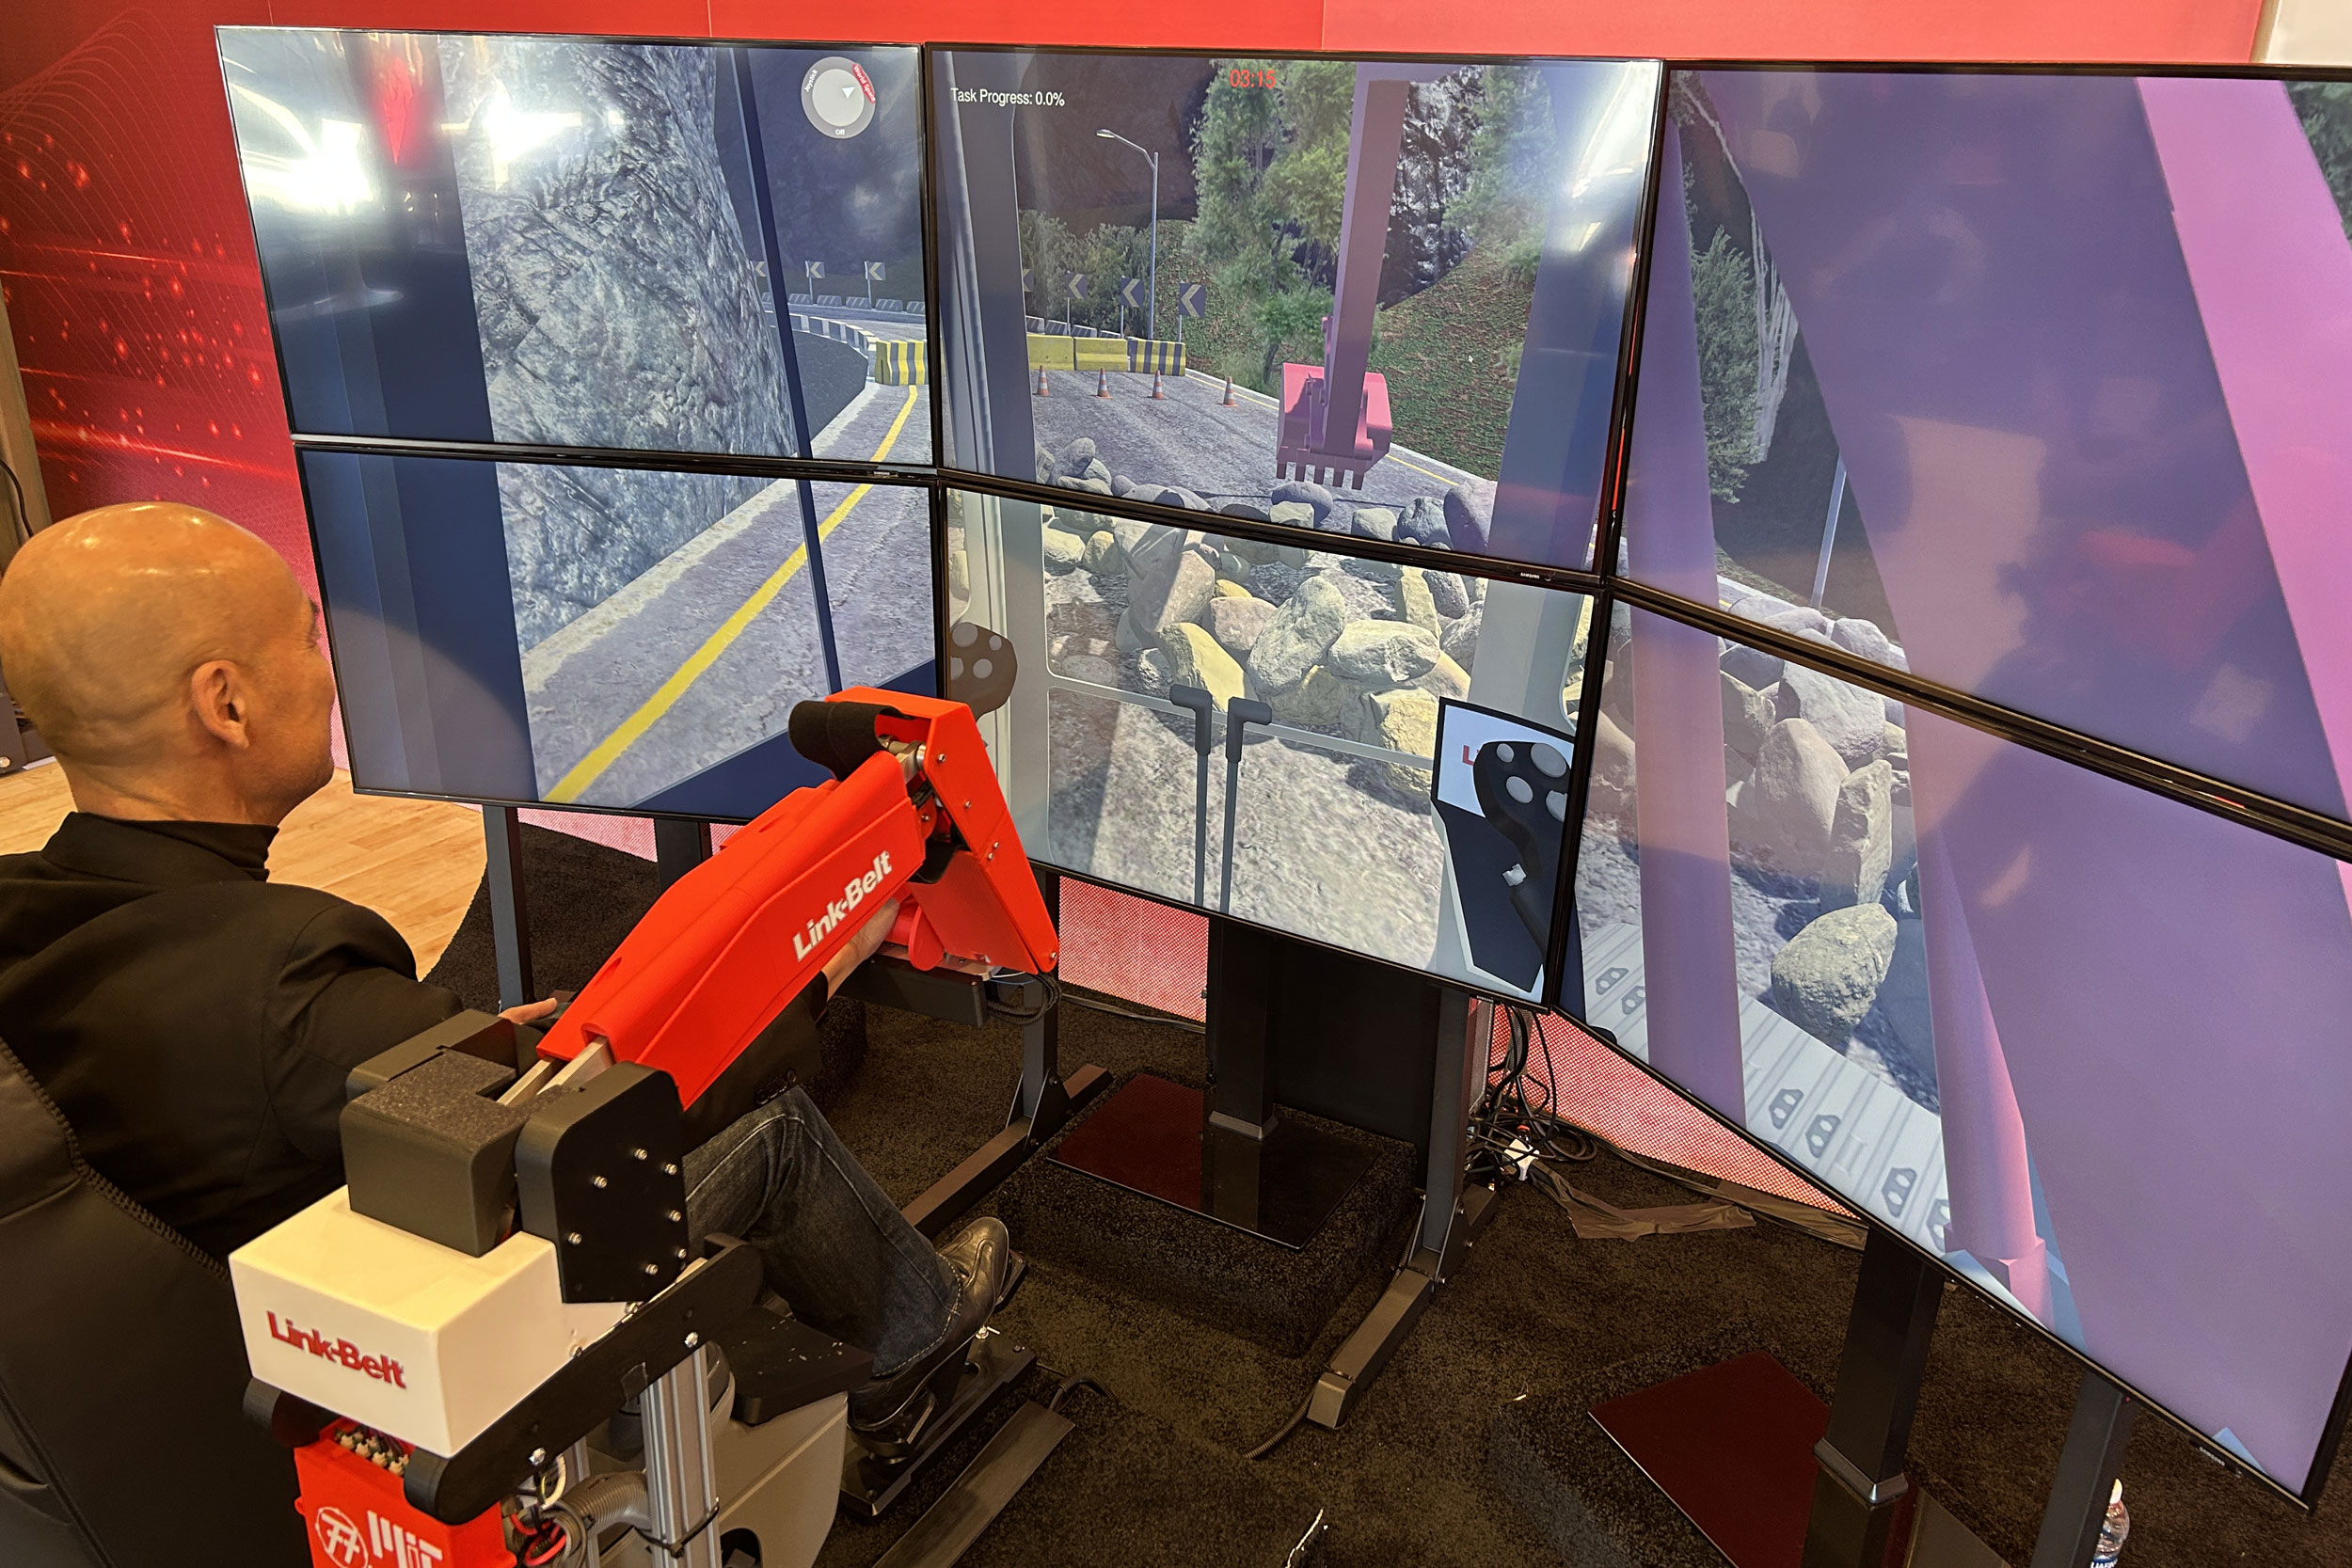
Un controlador que imita el brazo de una excavadora acelera el aprendizaje de operadores
Un estudio del MIT mostró que una interfaz que reproduce el brazo y la cuchara de una excavadora permitió a novatos rendir casi como expertos desde el primer uso en un simulador.
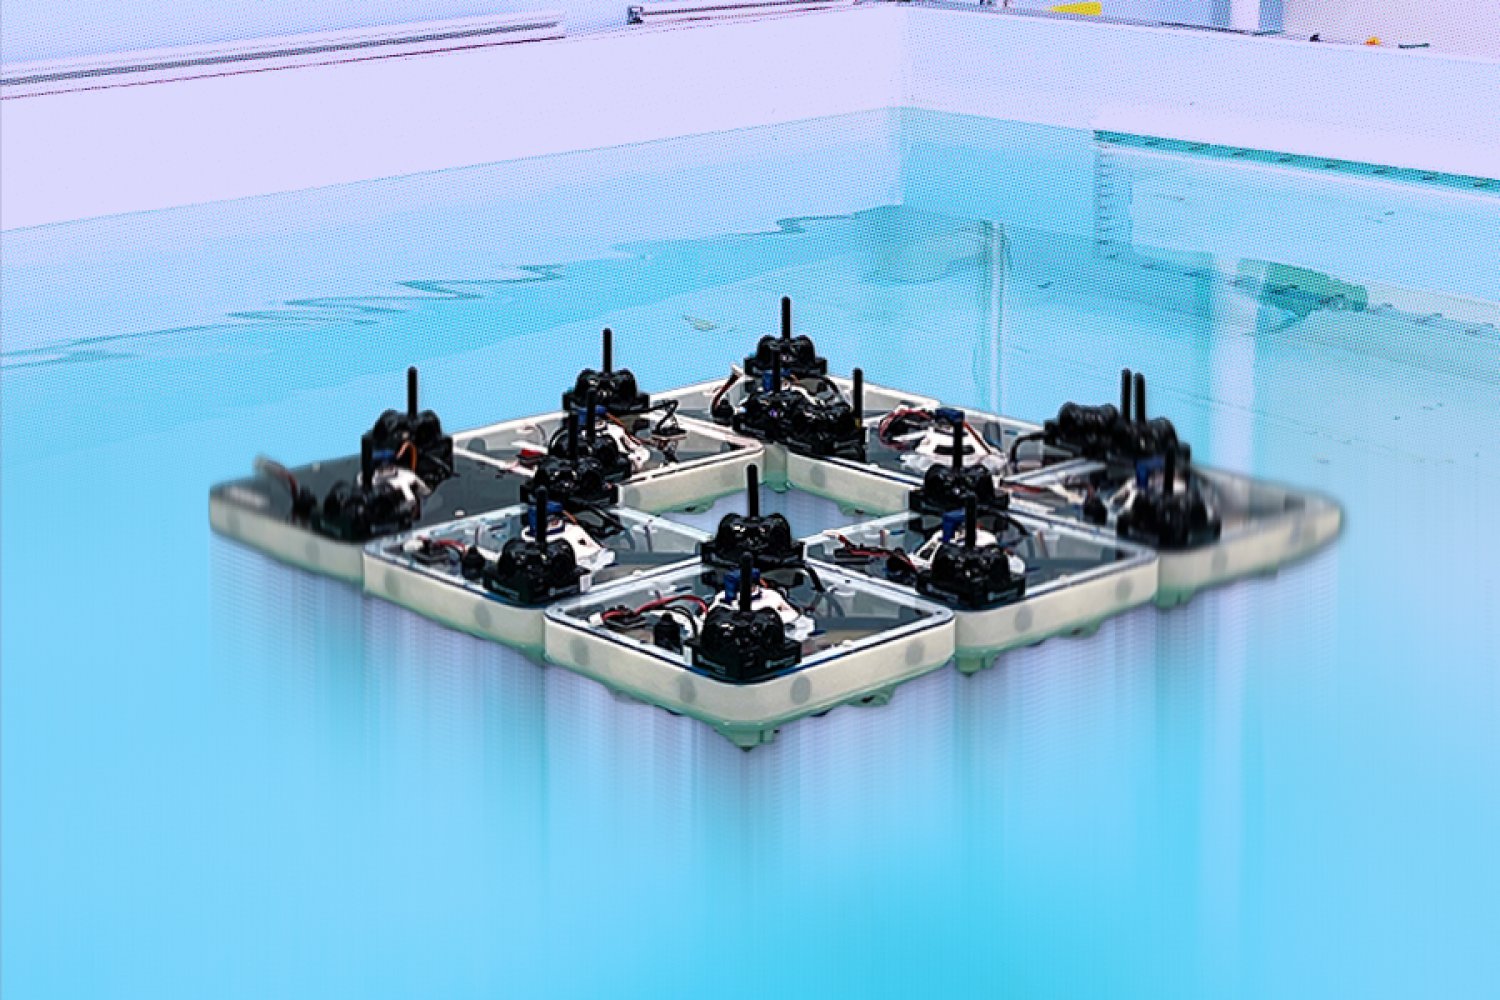
Pequeños robots acuáticos ya pueden ensamblarse en plataformas flotantes
Un equipo del MIT presentó FloatForm, un enjambre de robots acuáticos que puede unirse, separarse y volver a organizarse para formar estructuras flotantes temporales sobre el agua.
Más de la misma fuente
Ver mas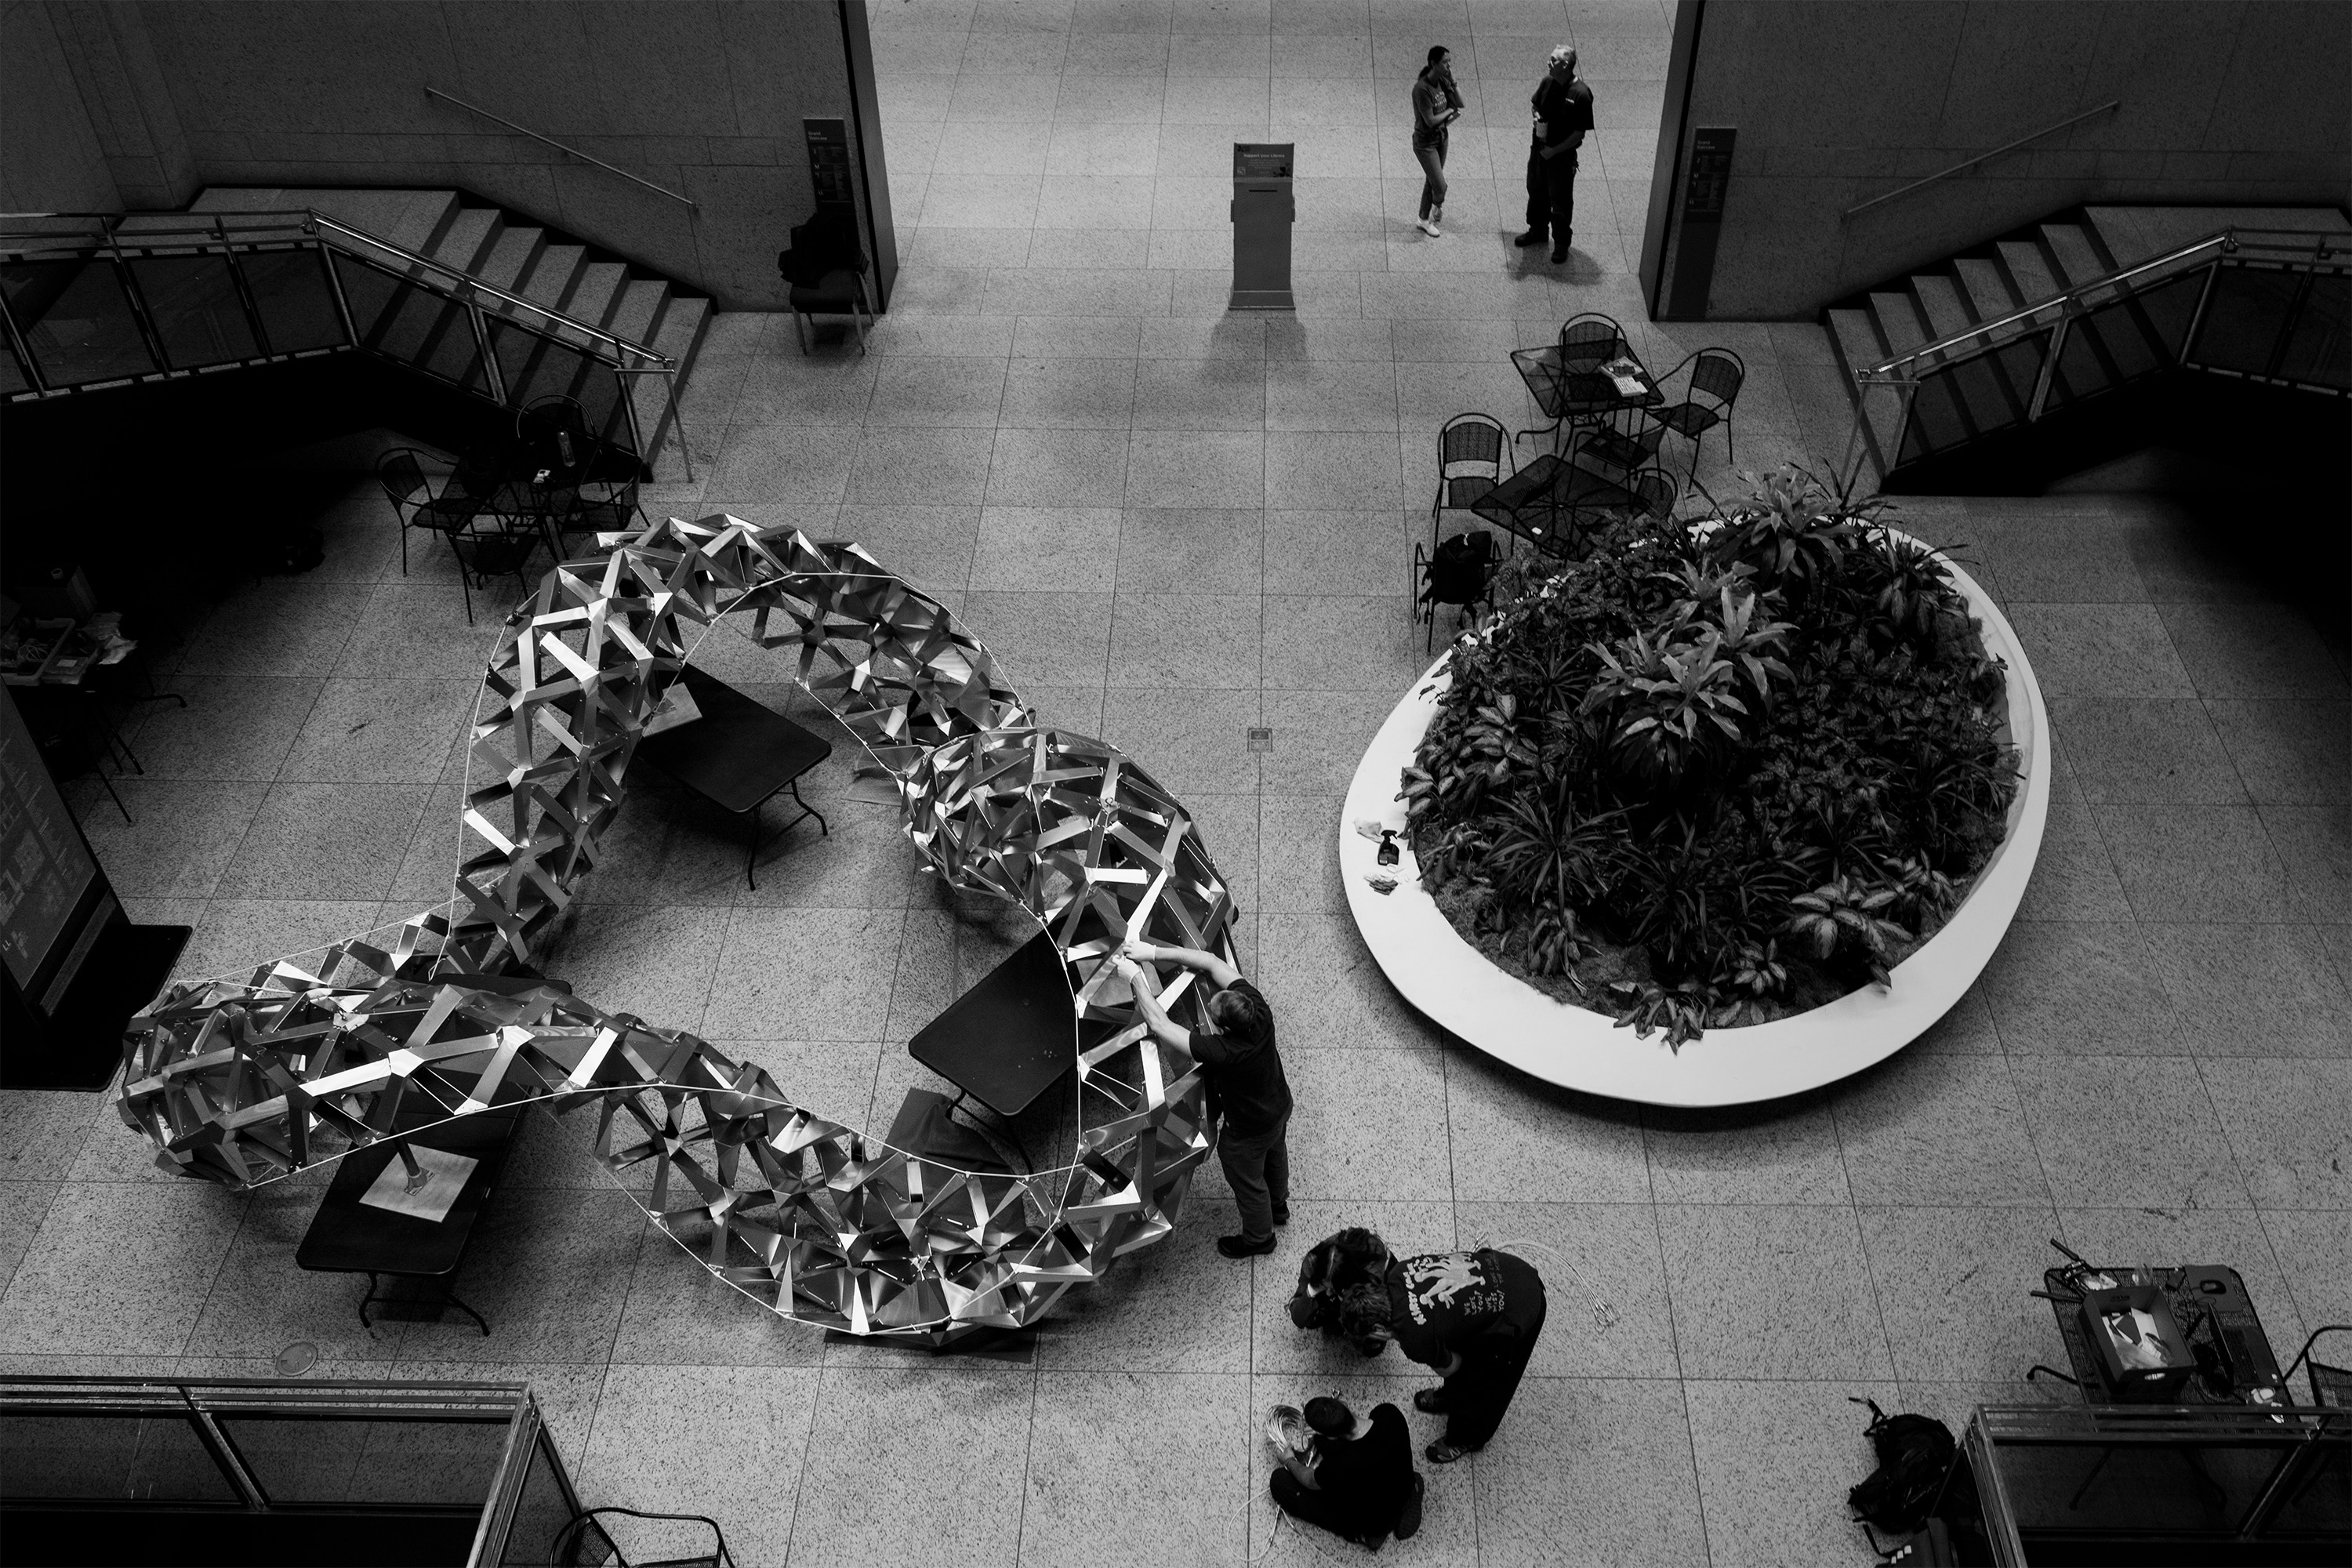
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
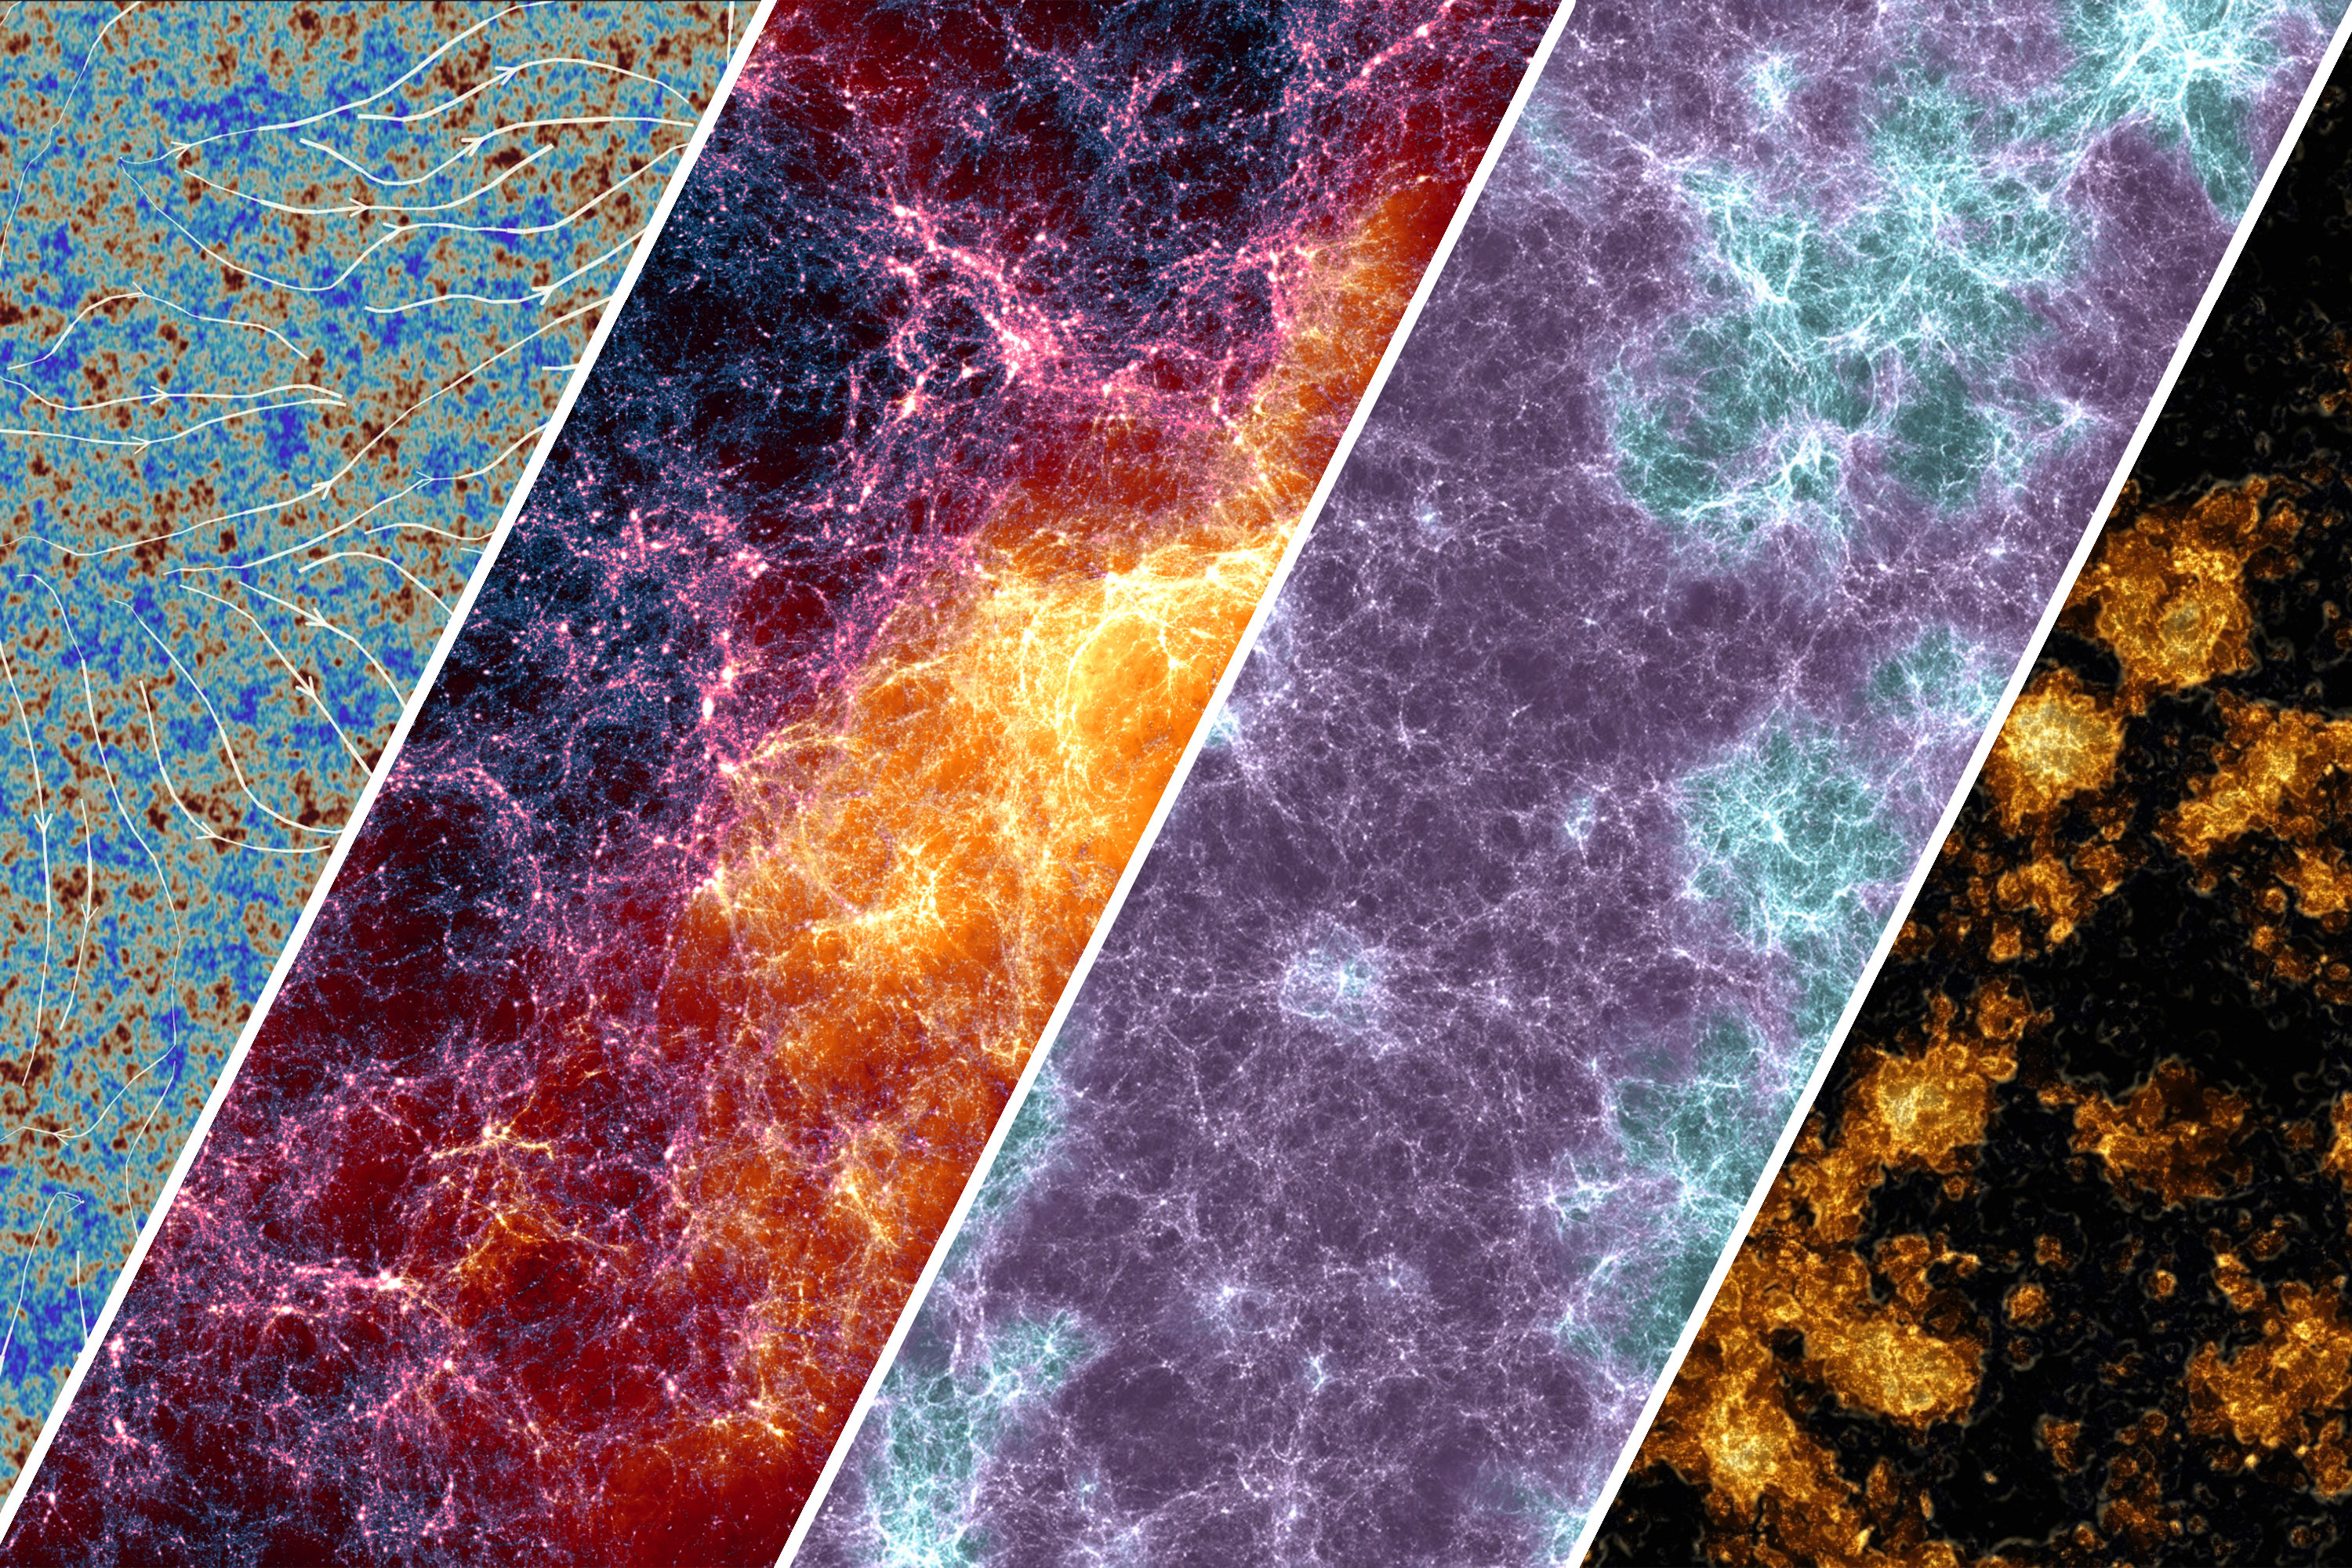
Lumina simula cómo la luz transformó el universo temprano
Una simulación de gran escala sigue la formación de las primeras galaxias y el cambio que volvió más transparente al gas del universo temprano.
Bisagras impresas en 3D que registran cómo se mueven
Un método integra sensores en piezas flexibles durante la impresión 3D para medir su movimiento continuo en hasta tres direcciones.
Más del mismo autor
Ver mas
La luz del atardecer prepara la metamorfosis de una esponja marina
En una esponja marina, la caída de la luz al atardecer deja preparado el genoma de las larvas para responder a la señal local que inicia su metamorfosis.
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
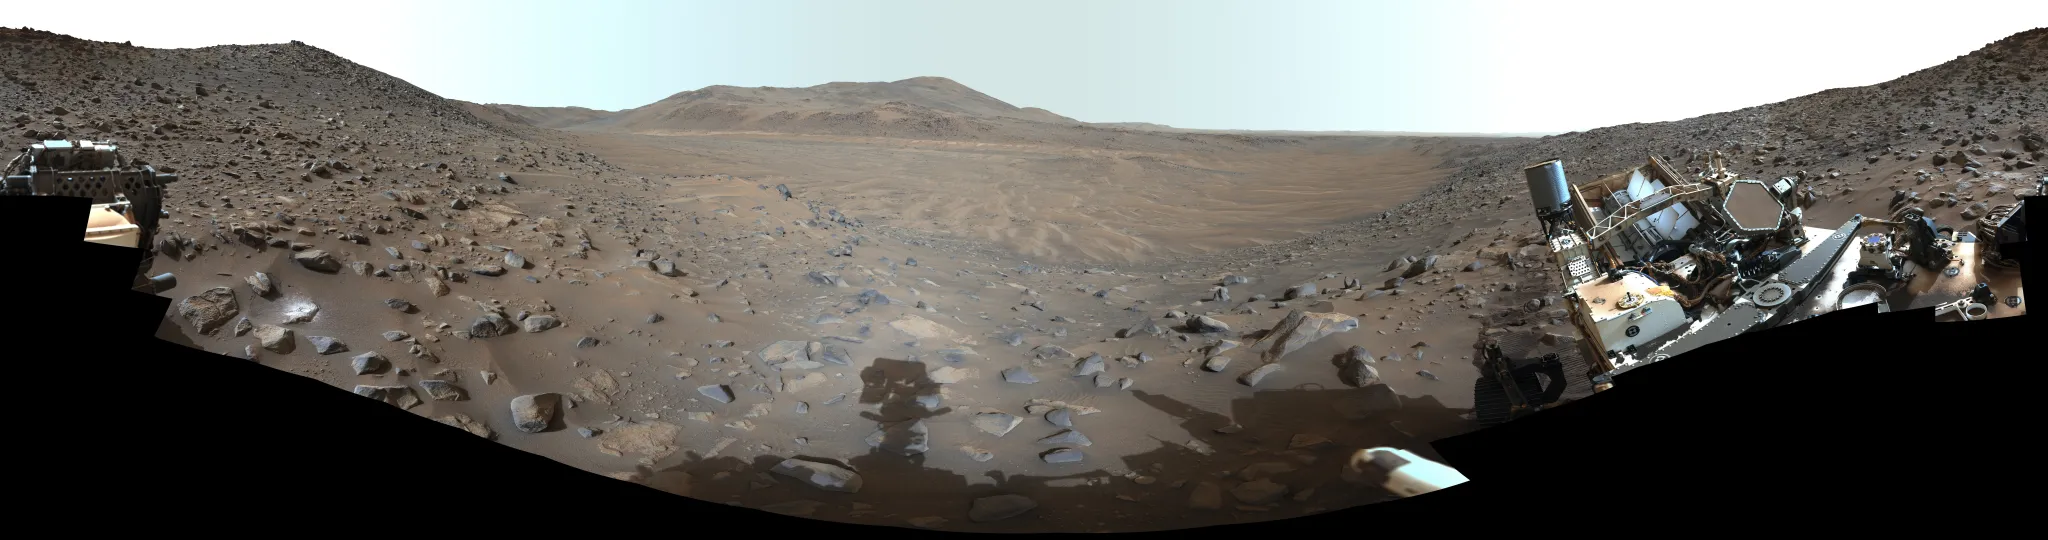
Perseverance mide polvo ultrafino de Marte y aporta pistas para futuros trajes espaciales
El rover detectó en Marte partículas de polvo mucho más pequeñas de lo que se había medido allí y mostró que algunos materiales las retienen durante años.